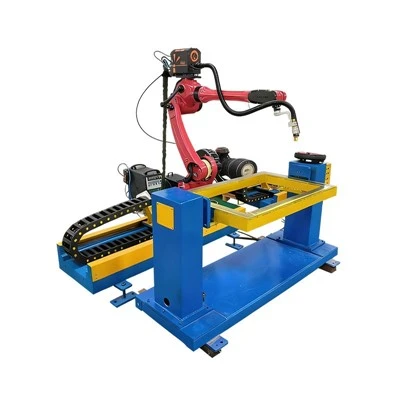
(1) Bewegingsberekening en Trajekbeplanning: Bewegingsoplossing en optimale padbeplanning verbeter die robot se bewegingsakkuraatheid en werkdoeltreffendheid.
(2) Dinamika-vergoeding: Industriële robotte is tipies seriële vrykragstrukture met lae styfheid en komplekse beweging, wat hulle geneig is tot vervorming en vibrasie. Dit vereis 'n kombinasie van kinematika en dinamika. Om die robot se dinamiese werkverrigting en bewegingsakkuraatheid te verbeter, moet die robotbeheerstelsel 'n dinamiese model daarstel en dinamiese kompensasie uitvoer. Kompensasie sluit hoofsaaklik swaartekragkompensasie, traagheidskompensasie, wrywingskompensasie en koppelingskompensasie in.
(3) Kalibrasievergoeding: As gevolg van verwerkings- en monteringsfoute wyk die robot se meganiese liggaam onvermydelik van die teoretiese wiskundige model af, wat die robot se TCP en trajek-akkuraatheid verminder, wat 'n ernstige impak op sweiswerk en vanlyn programmering kan hê. Hierdie probleem kan effektief opgelos word deur die robot se modelparameters op te spoor en te kalibreer.
(4) Prosespakketverbetering: Die beheerstelsel moet geïntegreer word met werklike ingenieurstoepassings. Benewens deurlopende opgraderings en kragtiger funksies, moet die stelsel ook voortdurend prosespakkette ontwikkel en verbeter gebaseer op bedryfstoepassingsbehoeftes. Dit help om bedryfsproseservaring op te bou, wat dit geriefliker, eenvoudiger en doeltreffender vir kliënte maak.