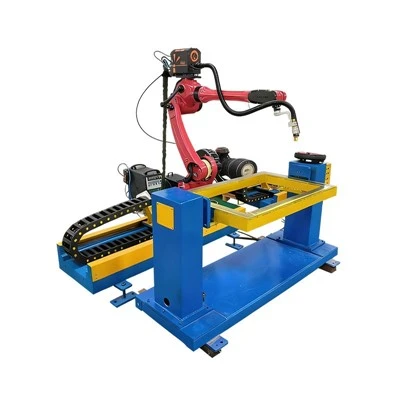
Wat is die beperkings van vaste-pad-outomatisering
Beperkings van Vaste Teach Welding en Handsweising
Die tradisionele robot neem die sweismodus aan om vaste baan vooraf te leer-, die werkstuksweisakkuraatheid en vormingskwaliteit hang baie af van die gereedskapposisioneringsakkuraatheid en die konsekwentheid van inkomende materiale, en die drie werksomstandighede in produksie sal direk lei tot sweismislukking:
- Dimensionele toleransie van inkomende samestelling: the workpiece dimension and assembly misalignment deviation caused by stamping, machining and assembly. When the comprehensive tolerance of workpiece>± 0.5mm, die vaste baan sal sweisafwyking, swak een-kantsamesmelting en ledige sweiswerk hê;
- Sweis termiese vervorming akkumulasie:die deurlopende hitte-invoer van boog sal plastiese/elastiese vervorming van werkstuk veroorsaak, die teoretiese trajek van akkurate puntsweisposisionering, die voortdurende afwyking van sweisposisie na meervoudige-laag- en meervoudige-deursweissweiswerk, en die vervorming van lang sweislas van dik plaat kan millimetervlak bereik.
- Hoë koste van produksieverandering en ingebruikneming van veelvuldige variëteite:die produktipe verandering vereis handmatige her-vertoning van die hele sweisnaattrajek, vervanging van hoë-presisie-posisioneringsgereedskap, en die ingebruikneming man--uurverhouding van klein bondel en veelvuldige variëteite produksielyne is uiters hoog.
Wat is 'n 3D Vision Welding Robot

Gradeer op vanafvooraf-geprogrammeerde uitvoeringaanpersepsie-gebaseerde aanpasbare sweiswerk
3D-visie-sweisrobot bou 3D-skandering - sweisnaatkenmerk-identifikasie - robotspoor intydse-tydkorreksie geslote-lusbeheerlogika, laat vaar heeltemal die tradisionele "geheue vaste pad"-modus: die toerusting skandeer die fisiese werkstukmorfologie van die huidige stasie in reële tyd, onttrek die ware gesweisde beweging, onttrek die ware gesweisde dinamiese beweging, onttrek en grooved dinamiese spoor van die aanpasbare enkele werkstuk, wat nie van CAD-teoretiese model en vooraf-gestoorde onderrigprogram afhang nie.
| Vergelyking Dimensie | Vaste Onderrig / Handsweiswerk | 3D Vision Adaptive Welding Robot |
|---|---|---|
| Aanpasbaarheid by inkomende dimensionele afwyking | Vaste trajekte veroorsaak sweisoffset en swak samesmelting onder geringe afwykings | Rekonstrueer 3D-kontoere stuk vir stuk en hersien sweiskoördinate in reële tyd, versoenbaar met inkomende toleransies wat wissel ±1~3mm |
| Ingebruikneming vir produkverandering | Volledige trajek her-onderrig en pasgemaakte hoë-presisie-toebehore benodig vir nuwe produkte | Herbruikbare basiese programme; bane word outomaties gegenereer deur werkstuk kontoer skandering sonder herhaalde onderrig |
| Afhanklikheid van gereedskaptoebehore | Uiters hoë, nul-vryhoogte hoë-presisieklemme is verpligtend | Lae vereistes; eenvoudige fout-tolerante bevestigings en drywende posisioneringstrukture is aanvaarbaar vir misplaaste werkstukke |
| Konsekwentheid van sweiskwaliteit | Het baie gewissel as gevolg van skuur van die bevestiging, operateursvaardigheid en termiese vervorming | Mikron-vlak sensorposisionering met volle-proses dinamiese kompensasie, stabiele en herhaalbare sweisvormingseffek |
| Operateursvaardigheidsdrempel | Gesertifiseerde bekwame sweisers en professionele robotonderrigtegnici word vereis | Slegs basiese toerusting-operasie-opleiding benodig; professionele sweis- en robotonderrigvermoëns is nie verpligtend nie |
Kernwerkbeginsel van 3D-vissweissweis: 3D-sensordata-verkryging, sweisnaatkenmerkherkenning, aanpasbare robotbaanbeplanning
Tegniese Vergelyking van Drie Hoofstroom 3D Vision Sensing Solutions
Die hoofstroom 3D-waarnemingstegnologieë in die bedryf sluit in lynlasertriangulasie (laserprofielskandeerder), gestruktureerde lig en binokulêre stereovisie.
| Opsporingsmetode | Beeldbeginsel | Statiese Herhaal Posisionering Akkuraatheid | Opsporingspoed | Weerstand teen weerkaatsing / sterk omgewingslig | Kerntoepassingscenario's |
|---|---|---|---|---|---|
| Lineêre lasertriangulasie (lineêre laserprofielsensor) | Stuur 'n enkele lineêre laserstraal uit; industriële kameras vang vervormde laserkontoere op werkstukoppervlaktes vas en bereken 3D-koördinate van dwarssnitte- via triangulasie-algoritme | Minder as of gelyk aan 0,05 mm onder standaard werksomstandighede; premium modelle bereik 0.01 ~ 0.03 mm | Hoë raamtempo van lynskandering, millisekonde-vlak enkele dwarssnit-steekproefneming, ondersteun deurlopende dop tydens sweiswerk | Medium prestasie; Spekulêre weerkaatsingsgeraas kom maklik voor op hoogs reflektiewe materiale soos aluminium en vlekvrye staal, wat onderdruk kan word deur polariserende filters by te voeg | Intydse-naatopsporing tydens sweiswerk, dinamiese afwykingskorreksie vir nou groewe, stomp-/filetverbindings en intydse-tydkompensasie vir meervoudige-laag-meervoudige-deurlaatsweiswerk (standaard hoofstroomoplossing vir sweisindustrie) |
| Area Gestruktureerde Lig Visie (Raster Gestruktureerde Lig) | Projekteer periodieke roosterrands en rekonstrueer volledige 3D-puntwolke van werkstukke met enkele skiet | Globale vlak akkuraatheid: 0,08 ~ 0,15 mm | 50~200ms vir volle-enkele skandering, onvoldoende spoed vir deurlopende dinamiese dop | Swak prestasie; booglig tydens sweiswerk en mat donker materiaal lei tot randverlies en onvolledige puntwolkdata | Vooraf-skandering van algehele werkstukkontoere voor sweiswerk, dimensionele inspeksie van komplekse geboë komponente en vanlyn sweismodellering.Nie van toepassing op intydse-nasporing tydens sweisproses nie |
| Verkyker Stereo Visie | Twee gesinchroniseerde industriële kameras pas by tekstuurkenmerkpunte op werkstukoppervlaktes en bereken 3D-koördinate gebaseer op parallaks-triangulasie | Lae presisie: 0,3 ~ 1 mm onder gereelde toestande; versuim om data vir tekstuurlose oppervlaktes te rekonstrueer | Vinnige enkel-raambeelding, geen aktiewe ligbron nodig nie | Uiters swak weerstand; direk ongeldig gemaak deur boogflits, oppervlakweerkaatsing en nie-tekstuur staalplate | Rowwe posisionering van oormaat werkstukke, werkstuk teenwoordigheid opsporing en voorlopige inkomende materiaal posisionering op stasies.Streng verbode vir hoë-naatnasporingstake |
Voltooi geslote-lusbeheerproses van aanpasbare sweiswerk
Die sensor besef slegs die oorspronklike 3D-puntwolkdata-verkryging. Die kern van die hele stelsel lê in die prosesontleding van 3D-data en samewerkende bewegingsbeheer van die robot. Die volledige geslote-lusproses word in 5 stappe verdeel:
- Drie-dimensionele puntwolk-rekonstruksie van werklike voorwerp: die visuele sensor skandeer die werklike werkstuk van die werkstasie en genereer puntwolk heeltemal gebaseer op die fisiese morfologie. Dit versamel outomaties die werklike werkstoestande soos toleransie vir inkomende materiaal, plasing-afset, voor-samestelling wanbelyning en plaatgaping, sonder om die ideale CAD-teoretiese model direk te roep;
- Intelligente klassifikasie en kenmerk-onttrekking van gelaste lasse: KI-algoritme kan outomaties stomplas, hoeklas, skootlas, V/Y/U-groef en ander gewrigsvorme onderskei, groefwydte, gaping, ongeskiktheid van stomplas en 3D-koördinate van begin- en eindpunte van sweislas onttrek. 'n Stel program is versoenbaar met veelvuldige tipes groewe sonder aparte program;
- Onafhanklike beplanning van optimale sweispad: die kombinasie van die bewegingslimiet van robot, toeganklikheid van sweisgeweer en sweisprosesspesifikasie, outomatiese beplanning van die volledige bewegingspad van naderende gedeelte, sweisgedeelte en geweer onttrekking en opheffing, en sinchronies verspreiding van multi-laag multi-pass sweisreëlingspad;
- Intydse-spoorversending na die robotbeheerder: die baandata na puntwolkanalise word in die inheemse bewegingsopdragformaat van die robot gestuur, wat die koppelingsinchroniese beheer van ses-as-sweisrobot, portaalsweisrobot en posisioneerder ondersteun, en versoenbaar is met die hoofstroom-robothandelsmerkbeheerder en PLC;
- Millisekonde geslote-lus dinamiese kompensasie tydens sweiswerk: versamel voortdurend die drie-dimensionele groefkontoer tydens sweiswerk, identifiseer die sweisafwyking wat veroorsaak word deur termiese vervorming in reële tyd, en korrigeer die bewegingstrajek van die robot dinamies; Terselfdertyd pas die koppelingsweismasjien die prosesparameters aan
Aanpasbare kompensasie vir termiese vervorming en gekoppelde aanpassing van sweisprosesparameters
Die kern van "aanpasbaar" is die outomatiese skakelaanpassing van visuele metingsdata en sweisprosesparameters, eerder as om bloot die posisie van die robot te verander. Die koppeling aanpassing kwantifiseerbare proses veranderlikes sluit in: sweisgeweer swaai amplitude/swaai frekwensie, sweis geweer beweging spoed, boog spanning, sweis stroom, draad toevoer spoed, multi-laag sweis kraal spasiëring, voor en agter/links en regs kantelhoek van die sweispistool. Hoë--einde 3D-visuele sweisstelsel, termiese vervormingskompensasie-naspoorstabiliteit akkuraatheid kan stabiel beheer word binne 0.05~0.1mm sub-millimetervlak.
Veldtoepassingsoplossings

Wind Power Tower Vervaardiging
Lang omtreksweislas van die toringbuis, inkomende afwyking van die elliptisiteit van die buis, deurlopende termiese vervorming van multi-laagsweiswerk, en differensiële afwyking van die afmeting van elke buis.
3D-visie-oplossing: lynlaser-intydse-sweisnaatnasporing, dinamiese kompensasie van termiese vervorming in die hele proses van sirkelvormige naat, outomatiese rangskikking van sweiskraal deur multi-laag- en multi-deursweissweis, geen handregstelling van onderrigpad per laag nie, en aanpassing by produksie-uitruiling van torings met verskillende diameters.
Skipstaalstruktuurvervaardiging
Die vorming afwyking van geboë plaat dele van romp en dek is groot, die sweis termiese vervorming gaan voort om die ruimtelike posisie van die groef te verander, en die handleiding onderrig van geboë naat is uiters moeilik.
3D-visie-oplossing: deurlopende kontoerskandering van sweisproses, intydse--tyd-korreksie van robotbewegingstrajek, deurlopende sluiting van geboë oppervlakgroef deur sweisgeweerboog, outomatiese sweis van lang sweislas op komplekse geboë oppervlak en vervanging van handmatige hoë-hoogte-sweiswerk.


Konstruksie Masjinerie Strukturele Onderdele
Swaar hoë-sterkte staalsweiswerk, veelvuldige groef- en meervoudige-hoekverbinding, groot pons-/samestellingafwyking van inkomende materiale, gereelde produksieverandering van klein bondel en veelvuldige modelle.
3D-visie-oplossing: KI identifiseer outomaties verskeie groefverbindings, en een-sleutelgenerasie van volledige sweisbaan na visuele skandering. 'n Stel basiese prosedures dek veelvuldige strukturele dele, wat die tyd vir die verandering van produksiedemonstrasie-instrukteurs aansienlik verminder.
Drukvattoerusting
Die groefgrootte en sweisversterking van omtrek- en longitudinale drukdraende sweislasse beïnvloed die drukveiligheid van die toerusting direk. Die gehalte-inspeksiestandaard van die bedryf is streng, en geometriese afmetingsdefekte word nie toegelaat nie.
3D-visie-oplossing: intydse-sweisnasporing word sinchronies voltooi tydens sweiswerk, intydse-tydse drie-kontoeraanlynbespeuring word voltooi nadat sweis-, sweis- en kwaliteitinspeksie in dieselfde stasie voltooi is, en werkstuk met ongekwalifiseerde grootte word intyds onderskep om aan die vooraf-inspeksievereistes van spesiale toerustingopsporing te voldoen.

As jou onderneming sweisuitdagings met swaar strukturele komponente teëkom, kan ons toegewyde produksielyn-opknappingsoplossings aanpas om vinnig geïntegreerde 3D-visie-sweisproduksielyne te ontplooi. Ons oplossings help om sweisopbrengskoerse ’n hupstoot te gee, algehele produksiekoste te verminder, ’n geslote-lus digitale gehaltebeheerstelsel te bou en fabrieke te ondersteun in die opgradering na buigsame intelligente vervaardiging.