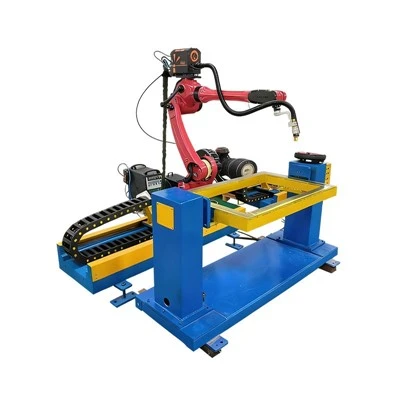
'n Spuitgietrobot bestaan tipies uit 'n uitvoeringstelsel, 'n dryfstelsel en 'n beheerstelsel. Die uitvoering en dryfstelsels is ontwerp om die normale funksies van die arm uit te voer, deur pneumatiese of hidrouliese krag te gebruik om die meganiese komponente aan te dryf en die plukfunksie te bereik. Die beheerstelsel beheer die aandryfstelsel, wat verseker dat die uitvoeringstelsel volgens 'n voorafbepaalde proses werk. Neem 'n eenvoudige robotbeheerstelsel as 'n voorbeeld:
Menslike-Masjienkoppelvlak ←→ Spuitgietmasjien Vormopening voltooi sein ←→ Mikrobeheerder ←→ Spuitgietmasjien Robotsein ←→ Verskeie klepseine ←→ Uitvoeringsilinder
Die operateur werk deur die menslike-masjienkoppelvlak. Wanneer die robot 'n uitvoerbare sein van die spuitgietmasjien ontvang, sny dit die spuitgietmasjien se vormsluitingsein af om die veiligheid van die optel van die produk te verseker. Nadat die produk opgetel is, hervat die robot die spuitgietmasjien se werking. Die ontwerpuitdaging van die beheerstelsel lê in die gekoördineerde werksverhouding tussen die robot en die spuitgietmasjien. Onder die bevel van die beheerstelsel, voltooi die robot verskeie aksies volgens die voorafbepaalde werksprosedure, en verwyder daardeur die inspuiting-gevormde produk uit die vorm en verplaas dit na 'n aangewese plek of die volgende produksieproses. By die ontwerp moet die beheerstelsel bepaal word op grond van die werkverrigting van die spuitgietmasjien, die bedryfstoestande en vereistes van die robot, en die vorm en gewig van die produk.